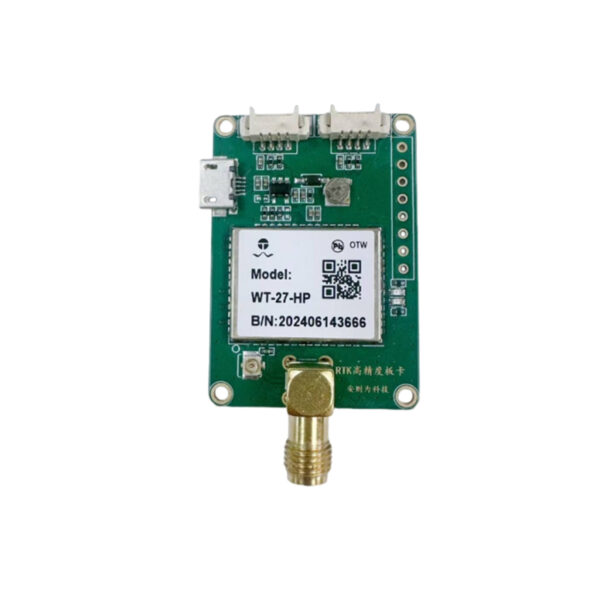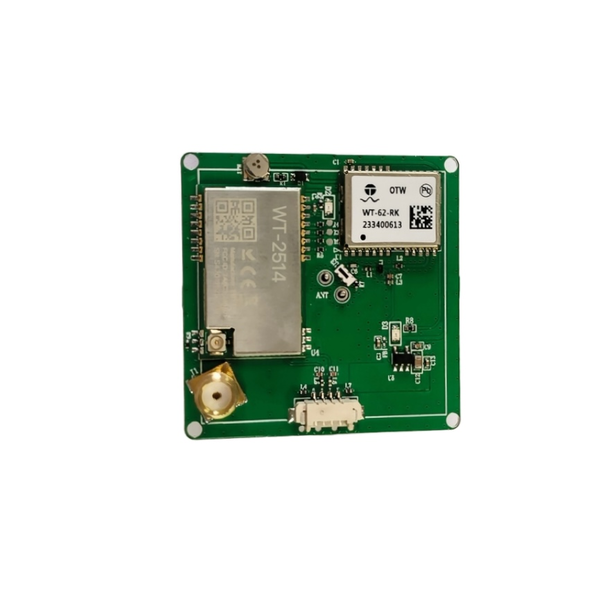
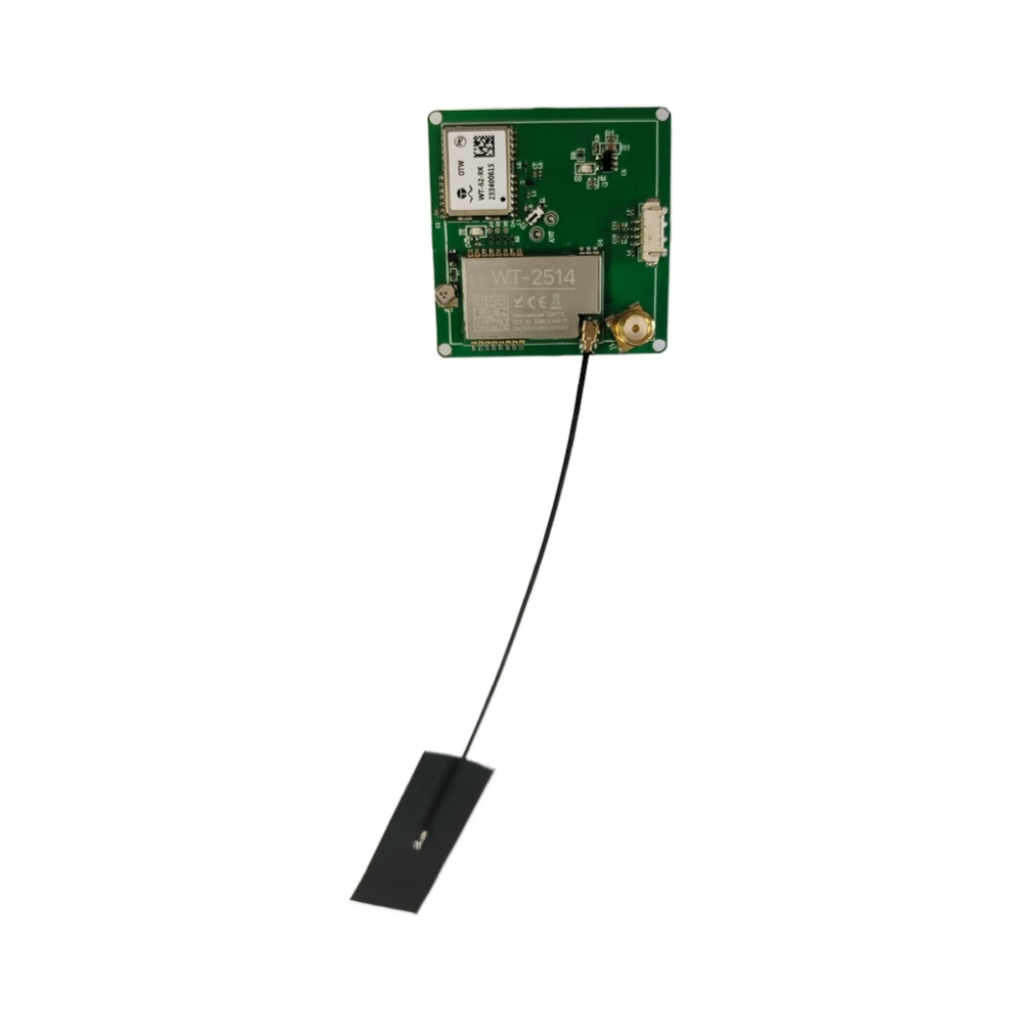
ยานพาหนะขับเคลื่อนอัตโนมัติต้องการการอัปเดตตำแหน่งที่มีความแม่นยำสูงอย่างต่อเนื่อง. เครื่องรับ GPS มาตรฐานไม่สามารถระบุตำแหน่งได้อย่างแม่นยำในระดับเซนติเมตร. การปิดกั้นสัญญาณรบกวนการนำทางแบบเรียลไทม์ทั่วใจกลางเมือง. โชคดี, ขั้นสูง โมดูลติดตาม RTK ของยานพาหนะ แก้ปัญหาความท้าทายในการวางตำแหน่งที่ซับซ้อนได้อย่างราบรื่น. เสริมศักยภาพระบบขนส่งอัจฉริยะด้วยความน่าเชื่อถือ, ข้อมูลเชิงพื้นที่แบบเรียลไทม์.
ฮาร์ดแวร์ประสิทธิภาพสูงนี้ตรงตามข้อกำหนดที่เข้มงวด การปฏิบัติตามข้อกำหนดไร้สารตะกั่ว (มาตรฐาน RoHS) เพื่อการผลิตที่เป็นมิตรต่อสิ่งแวดล้อม. นอกจากนี้, สถาปัตยกรรมไร้สายแบบบูรณาการช่วยลดความยุ่งยากในการรวมฮาร์ดแวร์ในยานพาหนะ. เพราะเหตุนี้, วิศวกรสร้างแพลตฟอร์มการขับขี่อัตโนมัติที่ปลอดภัยยิ่งขึ้นได้เร็วยิ่งขึ้น. สำรวจของเราให้สมบูรณ์ หมวดหมู่สินค้า เพื่ออัพเกรดฮาร์ดแวร์ติดตามของคุณวันนี้.
4 คะแนนความเจ็บปวดในการเดินเรือในกองเรืออัตโนมัติ
ยานพาหนะที่ขับเคลื่อนด้วยตนเองต้องเผชิญกับอุปสรรคด้านสิ่งแวดล้อมในแต่ละวัน. เครื่องยนต์วางตำแหน่งมาตรฐานจะต้องต่อสู้ดิ้นรนระหว่างการหลบหลีกบนทางหลวงด้วยความเร็วสูง. วิศวกรมักเผชิญกับปัญหาคอขวดในการปฏิบัติงานหลักสี่ประการในโลกแห่งความเป็นจริงเป็นประจำ.
โซนเซลล์ตายในเส้นทางการขนส่งสาธารณะระยะไกล
รถโดยสารอัตโนมัติมักเดินทางผ่านถนนในชนบทโดยไม่มีสัญญาณโทรศัพท์มือถือ. อุปกรณ์ RTK มาตรฐานจะสูญเสียข้อมูลการแก้ไขส่วนต่างทันทีหากไม่มีเครือข่ายเซลลูลาร์. เพราะเหตุนี้, การวางตำแหน่งยานพาหนะลดลงจนทำให้ระดับมาตรวัดไม่แม่นยำอย่างรวดเร็ว. ระบบการขนส่งอัจฉริยะต้องการการสำรองข้อมูลลิงค์ข้อมูลออฟไลน์ที่เชื่อถือได้.
ดริฟท์เฟสสัญญาณความเร็วสูงบนทางหลวง
สถานการณ์การเคลื่อนที่ด้วยความเร็วสูงทำให้เกิดการเปลี่ยนแปลงดอปเปลอร์ในสัญญาณดาวเทียม. เครื่องรับ GNSS แบบดั้งเดิมประสบปัญหาในการล็อคเฟสด้วยความเร็วสูง. ส่งผลให้, รถบรรทุกไร้คนขับพบข้อผิดพลาดในการติดตามเลนระหว่างการขนส่งบนทางหลวง. การนำทางที่แม่นยำต้องการอัลกอริธึมการประมวลผลเฟสพาหะที่รวดเร็วอย่างต่อเนื่อง.
การสะท้อนของ Urban Canyon และสัญญาณ Multipath
อาคารในเมืองสูงสะท้อนสัญญาณดาวเทียมที่เข้ามา, ทำให้เกิดการบิดเบือนทางหลายทางอย่างรุนแรง. เครื่องรับความถี่เดียวลอยออกนอกเส้นทางอย่างอันตรายใกล้กับตึกระฟ้าที่เป็นกระจก. ดังนั้น, robo-taxis ไม่สามารถระบุโซนรับส่งที่ถูกต้องในย่านใจกลางเมืองได้. เครื่องรับความถี่คู่แบบหลายระบบยังคงจำเป็นสำหรับกลุ่มยานพาหนะในเมืองที่มีความหนาแน่นสูง.
การดึงพลังมากเกินไปในกองเรือ UAV ขนาดกะทัดรัด
เครือข่ายการส่งโดรนต้องการโมดูลระบุตำแหน่งขนาดกะทัดรัดพร้อมการดึงพลังงานต่ำ. ฮาร์ดแวร์ RTK หนักจะระบายแบตเตอรี่เครื่องบิน, ลดระยะการบินโดยรวมลงอย่างมาก. ดังนั้น, ผู้ควบคุมโดรนประนีประนอมระหว่างเวลาบินและความแม่นยำในการติดตาม. ฝูงบิน UAV สมัยใหม่ต้องการน้ำหนักเบาอย่างเร่งด่วน, เอ็นจิ้นฮาร์ดแวร์ RTK ที่ประหยัดพลังงาน.
LoRA ในตัว, ความถี่คู่, และเครื่องยนต์ RTK
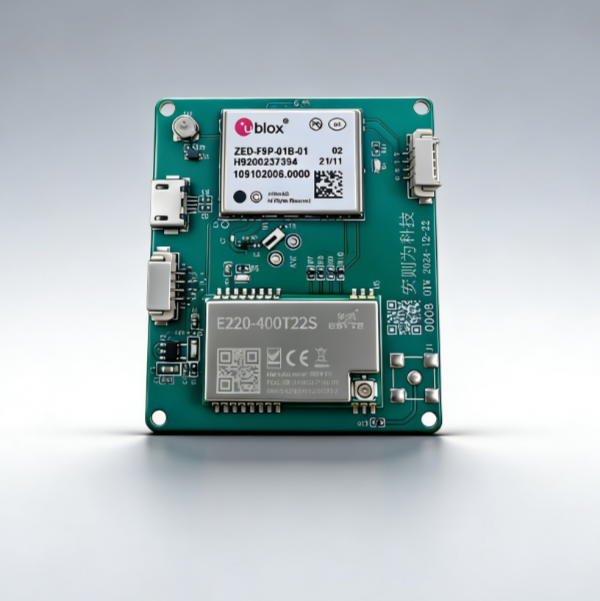
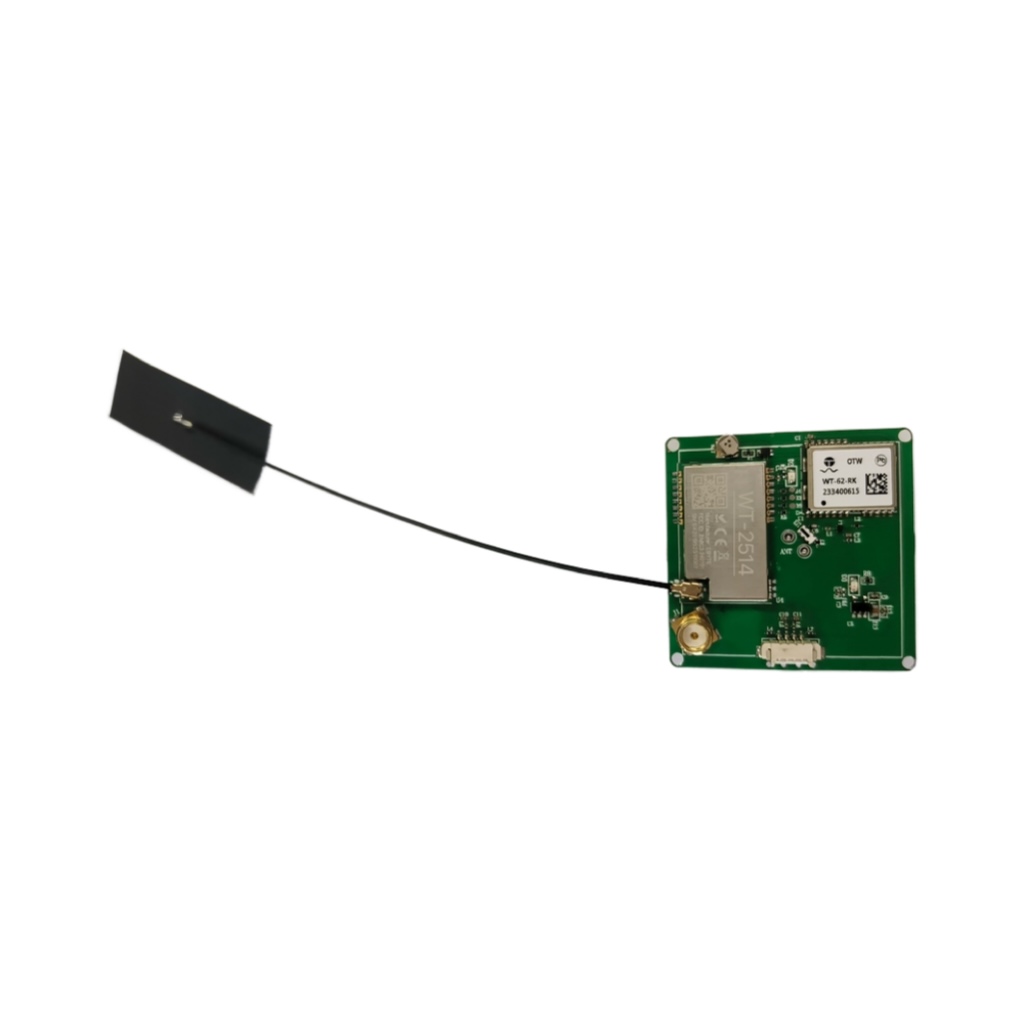
แพลตฟอร์ม WT-43-RK-LORA ให้การติดตามตำแหน่งที่มีความแม่นยำสูงเป็นพิเศษผ่านนวัตกรรมทางวิศวกรรม. มันรวมโมดูล GNSS, เสาอากาศ, และการรับส่งข้อมูลระยะไกลได้อย่างลงตัว.
การรับสัญญาณความถี่คู่สี่ระบบ
เครื่องยนต์ของเรารับกลุ่มดาวดาวเทียมหลักสี่ดวงพร้อมกัน. มันประมวลผล BDS (B1I/B2a/B1C), จีพีเอส (L1C/เอ/L5), กาลิเลโอ (E1/E5a), และโกลนาส (L1) สัญญาณไปพร้อมๆ กัน. ดังนั้น, ความพร้อมใช้งานของดาวเทียมเพิ่มขึ้นอย่างมากในสภาพแวดล้อมที่ซับซ้อน. ดูคำแนะนำทางเทคนิคโดยละเอียดของเราเกี่ยวกับการเพิ่มประสิทธิภาพสัญญาณ RTK แบบหลายแบนด์.
ระบบส่งข้อมูล LoRA ในตัว
โมดูลนี้รวมเอาตัวรับส่งสัญญาณการสื่อสาร LoRA ประสิทธิภาพสูงเข้าไว้ด้วยกันโดยตรง. โดยจะสื่อสารโดยตรงกับสถานีฐานในพื้นที่โดยไม่ต้องใช้เครือข่ายโทรศัพท์เคลื่อนที่แบบชำระเงิน. ระยะการส่งข้อมูลถึง 1-2 กม. ในเขตเมืองหนาแน่นได้อย่างง่ายดาย. นอกจากนี้, ระยะการส่งผ่านพื้นที่เปิดถึง 5 กม.ได้อย่างราบรื่น. เพราะเหตุนี้, ยานพาหนะทำงานได้ตามปกติแม้อยู่ภายในโซนสัญญาณตายตัวของเซลล์โดยสมบูรณ์.
ความแม่นยำระดับเซนติเมตรสำหรับสถานการณ์ความเร็วสูง
อัลกอริธึม RTK ความถี่คู่ในตัวจะคำนวณพิกัดที่แน่นอนทันที. โมดูลนี้มีความแม่นยำในการกำหนดตำแหน่งระดับเซนติเมตรอย่างแท้จริงสำหรับระบบการขับขี่อัจฉริยะ. ขณะเดียวกัน, การใช้พลังงานต่ำเป็นพิเศษช่วยรักษาอายุการใช้งานแบตเตอรี่ของยานพาหนะหลัก. ความสามารถในการกำหนดตำแหน่งที่รวดเร็วช่วยให้มั่นใจได้ถึงการรับตำแหน่งที่สตาร์ทขณะเครื่องเย็นทันที.
ข้อกำหนดผลิตภัณฑ์ & การเปรียบเทียบการรับรอง
ตารางด้านล่างเปรียบเทียบตัวชี้วัดประสิทธิภาพหลักระหว่างแพลตฟอร์มการนำทาง.
| พารามิเตอร์ / คุณสมบัติ | เครื่องยนต์ WT-43-RK-LORA RTK | ตัวรับสัญญาณ RTK เซลลูล่าร์มาตรฐาน |
| กลุ่มดาวที่รองรับ | 4-ระบบความถี่คู่ (BDS/GPS/GAL/GLO) | กลุ่มดาวเดี่ยวหรือคู่เท่านั้น |
| ลิงค์แก้ไข | ลิงค์ฐานโดยตรง LoRA ในตัว (1-5 กม) | ต้องใช้เครือข่ายแผนข้อมูลเซลลูลาร์ |
| ความแม่นยำของตำแหน่ง | RTK แบบเรียลไทม์ระดับเซนติเมตร | การแก้ไขอัตโนมัติแบบมาตรฐานระดับมิเตอร์ |
| การสนับสนุนโซนมือถือตาย | การทำงานปกติเต็มรูปแบบผ่าน LoRA | การสูญเสียสัญญาณ RTK ทั้งหมด |
| มาตรฐานสิ่งแวดล้อม | การปฏิบัติตามข้อกำหนดที่ปราศจากสารตะกั่ว (ได้รับการรับรองมาตรฐาน RoHS) | ระดับมาตรฐาน CE ขั้นพื้นฐาน |
| การใช้งานหลัก | ยานพาหนะขับเคลื่อนอัตโนมัติ, UAV, ไอโอทีอัจฉริยะ | เครื่องมือติดตามสินทรัพย์กองเรือขั้นพื้นฐาน |
แอปพลิเคชันการปรับใช้ที่หลากหลายสำหรับ Smart Mobility
โซลูชัน RTK แบบบูรณาการนี้ให้บริการภาคส่วนเทคโนโลยีขั้นสูงหลายภาคส่วนอย่างมีประสิทธิภาพ.
-
การขับขี่แบบอัตโนมัติ & การขนส่งสาธารณะอัจฉริยะ: รถบัสขับเคลื่อนอัตโนมัติดำเนินการควบคุมช่องทางเดินรถอย่างแม่นยำอย่างต่อเนื่อง.
-
UAV & โดรนส่งสินค้า: โดรนบินดำเนินการขั้นตอนการลงจอดอัตโนมัติด้วยความแม่นยำระดับเซนติเมตร.
-
การกระจัด & การตรวจสอบโครงสร้างพื้นฐาน: วิศวกรติดตามการเปลี่ยนแปลงของสะพานและโครงสร้างได้อย่างแม่นยำเมื่อเวลาผ่านไป.
-
คอลเลกชันจีไอเอส & เทอร์มินัลมือถือ: ช่างเทคนิคภาคสนามจะแมปทรัพย์สินด้านสาธารณูปโภคได้อย่างง่ายดายโดยไม่ต้องมีเครือข่ายครอบคลุม.
-
พลัง & การวางตำแหน่งสถานีฐาน: ทีมงานโทรคมนาคมปรับเทียบพิกัดโครงสร้างพื้นฐานในการติดตั้งระยะไกล.
ขับเคลื่อนกลุ่มยานยนต์ไร้คนขับของคุณด้วยเทคโนโลยีระบุตำแหน่ง RTK ที่เชื่อถือได้วันนี้! สำรวจความกว้างของเรา หมวดหมู่สินค้า การเลือกเพื่อสั่งซื้อโมดูลการรวมของคุณทันที.