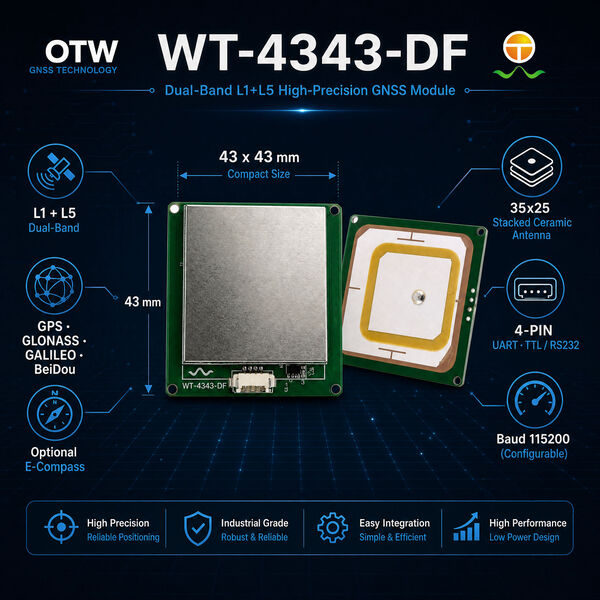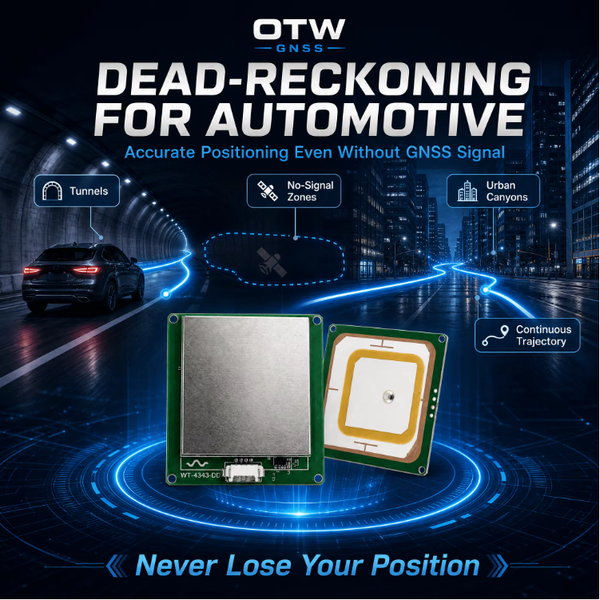
ระบบนำทางสมัยใหม่ต้องการความแม่นยำเชิงพื้นที่อย่างต่อเนื่องในสภาพแวดล้อมที่ซับซ้อน. ฮาร์ดแวร์ตำแหน่งมาตรฐานสูญเสียการล็อคการติดตามภายในอุโมงค์ยาวได้อย่างง่ายดาย. การสะท้อนของสัญญาณทำให้เกิดการเคลื่อนตัวของตำแหน่งที่หนักหน่วงบนถนนในเมือง. โชคดี, ประสิทธิภาพสูง โมดูลจีพีเอส แก้ไขคอขวดในการติดตามตำแหน่งที่ยากลำบากได้อย่างราบรื่น. ช่วยให้การวัดตำแหน่งเร็วขึ้นและพิกัดที่เชื่อถือได้ทุกที่.
ฮาร์ดแวร์ขั้นสูงนี้ช่วยให้มั่นใจได้ การปฏิบัติตามข้อกำหนดไร้สารตะกั่ว (มาตรฐาน RoHS) สำหรับการผลิตอุปกรณ์อิเล็กทรอนิกส์ที่เป็นมิตรต่อสิ่งแวดล้อม. นอกจากนี้, เอ็นจิ้นการคำนวณที่ตายแล้วในตัวให้ความต่อเนื่องของสัญญาณที่ราบรื่น. เพราะเหตุนี้, วิศวกรสร้างระบบนำทางที่เชื่อถือได้สูงเร็วขึ้นในขณะนี้. สำรวจของเราให้สมบูรณ์ หมวดหมู่สินค้า สายอัพเกรดอุปกรณ์ติดตามของคุณวันนี้.

4 สถานการณ์การติดตามที่ยากลำบากในสภาพแวดล้อมที่ซับซ้อน
ระบบนำทางและติดตามทรัพย์สินของยานยนต์เผชิญกับอุปสรรคสัญญาณรายวัน. ชิประบุตำแหน่งย่านความถี่เดี่ยวแบบมาตรฐานต้องดิ้นรนในโซนกลางแจ้งที่มีร่มเงา. วิศวกรมักเผชิญกับปัญหาคอขวดด้านประสิทธิภาพหลักๆ สี่ประการในโลกแห่งความเป็นจริงเป็นประจำ.
การสูญเสียสัญญาณทั้งหมดในอุโมงค์ใต้ดินขนาดยาว
ยานพาหนะที่ขับผ่านอุโมงค์ยาวจะสูญเสียสัญญาณดาวเทียมโดยสิ้นเชิง. เครื่องรับตำแหน่งแบบเดิมค้างหรือเคลื่อนออกนอกเส้นทางอย่างดุเดือด. เพราะเหตุนี้, หน้าจอนำทางแสดงตำแหน่งที่ไม่ถูกต้องและคำแนะนำในการเลี้ยวผิด. ผู้ขับขี่สูญเสียความแม่นยำในการกำหนดเส้นทางแบบเรียลไทม์ในระหว่างการเดินทางบนทางหลวงที่สำคัญ.
การรบกวนหลายเส้นทางในหุบเขาสูงในเมือง
ตึกระฟ้าสะท้อนสัญญาณดาวเทียมก่อนถึงหลังคารถอย่างต่อเนื่อง. สัญญาณทางอ้อมเหล่านี้ทำให้เกิดข้อผิดพลาดในการวัดตำแหน่งอย่างรุนแรงทั่วเมือง. ส่งผลให้, ซอฟต์แวร์การจัดการกลุ่มยานพาหนะได้รับการอัพเดตตำแหน่งที่ไม่ถูกต้อง. ยานพาหนะปรากฏบนถนนที่อยู่ติดกันโดยไม่คาดคิดระหว่างเส้นทางการจัดส่ง.
การสตาร์ทเครื่องเย็นล่าช้าระหว่างการตอบสนองฉุกเฉิน
ยานพาหนะตอบสนองฉุกเฉินจำเป็นต้องล็อคดาวเทียมทันทีก่อนเริ่มการเดินทาง. โมดูลการกำหนดตำแหน่งพื้นฐานต้องใช้เวลานานกว่าหนึ่งนาทีในการสตาร์ทขณะเครื่องเย็น. ดังนั้น, ระบบแจ้งเหตุฉุกเฉินทำให้เสียเวลาอันมีค่าในการสร้างพิกัดเริ่มต้น. ความสามารถในการระบุตำแหน่งที่รวดเร็วกลายเป็นข้อกำหนดด้านความปลอดภัยที่สำคัญที่นี่.
การปิดกั้นสัญญาณรุนแรงในที่จอดรถใต้ดินหนาแน่น
โครงสร้างที่จอดรถใต้ดินจะปิดกั้นสัญญาณดาวเทียมโดยสิ้นเชิง. ฮาร์ดแวร์ติดตามมาตรฐานไม่สามารถวัดการอัพเดตตำแหน่งระหว่างจอดรถได้. ดังนั้น, แพลตฟอร์มเทเลเมติกส์ของยานพาหนะจะสูญเสียการติดตามทรัพย์สินภายในโรงจอดรถ. ระบบจอดรถอัตโนมัติจำเป็นต้องมีเครื่องยนต์สำรองที่เชื่อถือได้.

โซลูชั่นทางเทคนิค: ความถี่คู่, ดร.อินส์ ฟิวชั่น, และพลังงานต่ำ
เอ็นจิ้นการกำหนดตำแหน่ง WT-4343-DD แก้ไขการเสื่อมของสัญญาณผ่านนวัตกรรมทางวิศวกรรม. โดยผสมผสานฮาร์ดแวร์เสาอากาศในตัวและอัลกอริธึมการนำทางเฉื่อยเข้าด้วยกันอย่างลงตัว.
เอ็นจิ้นหลายกลุ่มดาวความถี่คู่ในตัว
โมดูลขั้นสูงของเราจะติดตามกลุ่มดาวดาวเทียมหลักสี่ดวงพร้อมกัน. มันประมวลผล GPS/QZSS (L1C/เอ+L5), BDS (บี1ไอ/บี1ซี+บี2เอ), กาลิเลโอ (E1+E5a), และโกลนาส (L1) พร้อมกัน. ข้าม 128 ช่องทางการติดตาม, สัญญาณความถี่คู่ช่วยลดความล่าช้าของไอโอโนสเฟียร์. เพราะเหตุนี้, การมองเห็นดาวเทียมและความแม่นยำในการติดตามได้รับการปรับปรุงอย่างมากทุกที่. ตรวจสอบรายละเอียดของเรา คู่มือทางเทคนิค ในการเพิ่มประสิทธิภาพสัญญาณความถี่คู่.
เสาอากาศรวมและอัลกอริธึมฟิวชั่น DR INS
แพลตฟอร์มดังกล่าวรวม Dead Reckoning (ดร) เซ็นเซอร์นำทางเฉื่อยโดยตรง. อัลกอริธึมฟิวชั่น DR INS นี้จะคำนวณพิกัดที่แม่นยำเมื่อสัญญาณจางลง. ดังนั้น, โมดูลจะรักษาตำแหน่งอย่างต่อเนื่องภายในอุโมงค์และโครงสร้างที่จอดรถ. การเริ่มร้อนอย่างรวดเร็วเสร็จสมบูรณ์โดยเฉลี่ยเพียง 1 ที่สอง.
การใช้พลังงานต่ำเป็นพิเศษและช่วงความร้อนที่ขยาย
สถาปัตยกรรมฮาร์ดแวร์ที่ได้รับการปรับปรุงช่วยลดการใช้พลังงานในการดำเนินงานเหลือเพียง 108mW. โหมดสแตนด์บายกินไฟต่ำกว่า 20μW เพื่อรักษาความจุของแบตเตอรี่หลัก. นอกจากนี้, การออกแบบระดับอุตสาหกรรมช่วยให้มั่นใจได้ถึงการทำงานที่เชื่อถือได้ตั้งแต่ -40°C ถึง 85°C. โมดูลนี้ให้การวัดความเร็วสูงถึง 10 อัพเดตเฮิร์ตซ์.
ข้อกำหนดผลิตภัณฑ์ & การเปรียบเทียบการปรับแต่ง
ตารางด้านล่างเน้นการวัดประสิทธิภาพสำหรับเครื่องยนต์ WT-4343-DD.
| พารามิเตอร์ / คุณสมบัติ | โมดูล GPS OTW WT-4343-DD | เครื่องรับความถี่เดียวมาตรฐาน |
| ความถี่ที่รองรับ | ความถี่คู่ (L1+L5 / B1I+B1C+B2a / E1+E5a) | วงเดี่ยว (L1 เท่านั้น) |
| การวางตำแหน่งเครื่องยนต์ | ความถี่คู่ + DR INS อัลกอริธึมฟิวชั่น | เครื่องยนต์อัตโนมัติ GNSS พื้นฐาน |
| ร้อน / เวลาเริ่มต้นเย็น | ร้อน: 1เฉลี่ย / เย็น: 28เฉลี่ย | ร้อน: >5ส / เย็น: >45ส |
| ความไวในการติดตาม | การติดตาม: -167DBM / การจับกุม: -160DBM | การติดตาม: -158DBM / การจับกุม: -145DBM |
| กำลังปฏิบัติการ | วิ่ง: 108มิลลิวัตต์@3.6V / สแตนด์บาย: <20ไมโครวัตต์ | วิ่ง: >250เมกะวัตต์ / สแตนด์บาย: >100ไมโครวัตต์ |
| บริการปรับแต่ง | ส่วนน้อย, การวาดภาพ, ตัวอย่าง, การปรับแต่งแบบเต็ม | การออกแบบบอร์ดมาตรฐานคงที่เท่านั้น |
| มาตรฐานการปฏิบัติตาม | การปฏิบัติตามข้อกำหนดที่ปราศจากสารตะกั่ว (ได้รับการรับรองมาตรฐาน RoHS) | การปฏิบัติตามมาตรฐานขั้นพื้นฐาน |
สถานการณ์การใช้งานที่หลากหลายสำหรับการปรับใช้ทางอุตสาหกรรม
โมดูล Dead Reckoning ที่ทนทานนี้รองรับการใช้งานเชิงพาณิชย์สมัยใหม่ที่หลากหลาย.
-
การนำทางยานยนต์ & กองเรือเทเลเมติกส์: ยานพาหนะจะคอยติดตามเส้นทางภายในอุโมงค์และหุบเขาในเมืองอย่างต่อเนื่อง.
-
การติดตามสินทรัพย์ & ยานพาหนะฉุกเฉิน: ผู้มอบหมายงานติดตามกองยานพาหนะฉุกเฉินอย่างแม่นยำด้วยการสตาร์ทด่วน 1 วินาทีที่รวดเร็วเป็นพิเศษ.
-
เครื่องจักรกลหนัก & AGV อัตโนมัติ: หุ่นยนต์อุตสาหกรรมทำงานอย่างต่อเนื่องภายใต้ส่วนยื่นของโครงสร้างหนักและในอาคาร.
-
โดรนบิน & ยานพาหนะความเร็วสูง: เครื่องยนต์กำหนดตำแหน่งเร็วรองรับความเร็วสูงได้ถึง 515 M/S.
อัปเกรดฮาร์ดแวร์นำทางของคุณด้วยเทคโนโลยี Dead Reckoning ที่มีความแม่นยำสูงวันนี้! เรียกดูที่ครอบคลุมของเรา หมวดหมู่สินค้า บรรทัดเพื่อเลือกโมดูลการรวมแบบกำหนดเองของคุณตอนนี้.