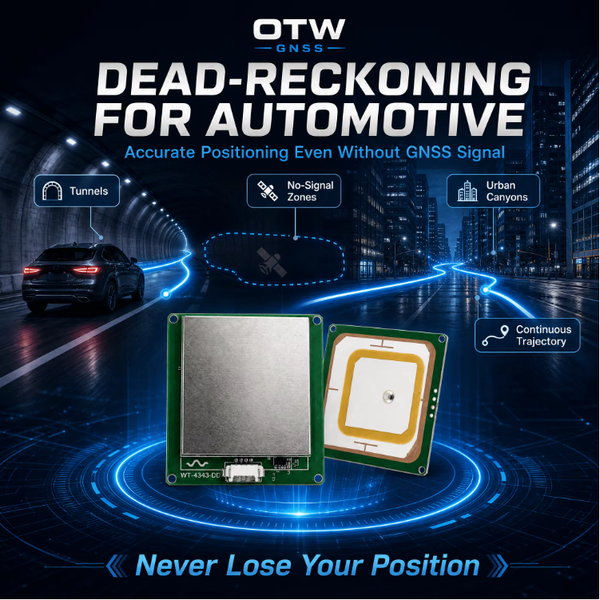
현대 내비게이션 시스템은 복잡한 환경 전반에 걸쳐 지속적인 공간 정확성을 요구합니다.. 표준 위치 하드웨어는 긴 터널 내에서 추적 잠금을 쉽게 잃습니다.. 신호 반사로 인해 도시 거리에서 심각한 위치 변동이 발생함. 다행스럽게도, 고성능 GPS 모듈 어려운 위치 추적 병목 현상을 원활하게 해결합니다.. 어디서나 더 빠른 위치 측정과 안정적인 좌표를 제공합니다..
이 고급 하드웨어는 무연 규정 준수 (RoHS 표준) 친환경 전자제품 제조를 위한. 뿐만 아니라, 통합 추측 항법 엔진은 원활한 신호 연속성을 제공합니다.. 따라서, 엔지니어들은 이제 신뢰성이 높은 내비게이션 시스템을 더 빠르게 구축합니다.. 우리의 완전한 탐색 제품 카테고리 오늘 추적 장치를 업그레이드하기 위한 줄.

4 복잡한 환경에서 어려운 추적 시나리오
자동차 내비게이션 및 자산 추적 시스템은 일상적인 신호 장애에 직면합니다.. 표준 단일 대역 포지셔닝 칩은 그늘진 실외 구역에서 어려움을 겪습니다.. 엔지니어들은 정기적으로 네 가지 주요 실제 성능 병목 현상에 직면합니다..
긴 지하 터널의 총 신호 손실
긴 터널을 주행하는 차량은 위성 신호를 완전히 상실합니다.. 기존의 위치 수신기는 정지되거나 궤도를 크게 벗어났습니다.. 따라서, 내비게이션 화면에 잘못된 위치와 잘못된 회전 안내가 표시됨. 운전자는 중요한 고속도로 주행 중에 실시간 경로 정확도를 잃습니다..
고층 도시 협곡의 다중 경로 간섭
고층 건물은 차량 지붕에 도달하기 전에 위성 신호를 지속적으로 반사합니다.. 이러한 간접 신호는 도시 전반에 걸쳐 심각한 위치 측정 오류를 발생시킵니다.. 결과적으로, 차량 관리 소프트웨어가 부정확한 위치 업데이트를 수신함. 배달 경로 중 인근 거리에 차량이 예기치 않게 나타납니다..
비상 대응 중 콜드 스타트 지연
비상 대응 차량은 여행을 시작하기 전에 즉각적인 위성 잠금 장치가 필요합니다.. 기본 포지셔닝 모듈은 콜드 스타트에 1분 이상 필요. 그러므로, 긴급 출동 시스템은 초기 좌표 설정에 귀중한 시간을 낭비합니다.. 빠른 포지셔닝 기능은 여기서 중요한 안전 요구 사항이 됩니다..
밀집된 지하주차장에서 심각한 신호 방해
지하주차장 구조물은 위성의 가시선 신호를 완전히 차단합니다.. 표준 추적 하드웨어가 주차 중 위치 업데이트를 측정하지 못함. 따라서, 차량 텔레매틱스 플랫폼은 주차장 내부의 자산을 추적하지 못합니다.. 자동 주차 시스템에는 안정적인 추측 항법 백업 엔진이 필요합니다..

기술 솔루션: 이중 주파수, DR INS 퓨전, 및 저전력
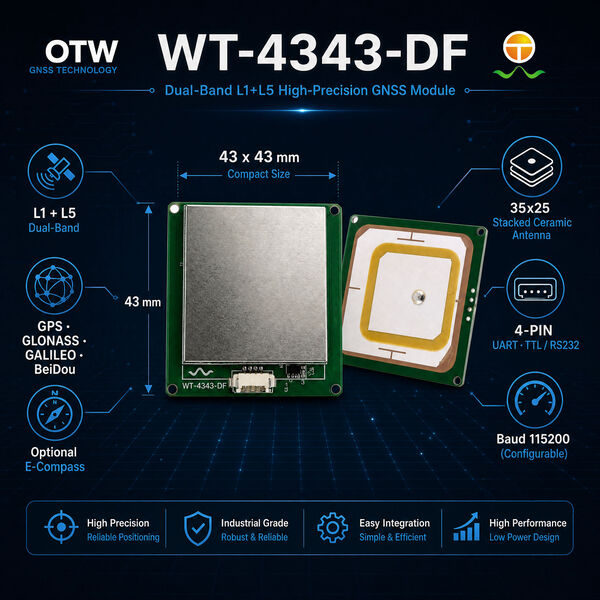
WT-4343-DD 포지셔닝 엔진은 엔지니어링 혁신을 통해 신호 저하를 해결합니다.. 통합 안테나 하드웨어와 관성 항법 알고리즘을 완벽하게 결합합니다..
통합 이중 주파수 다중 별자리 엔진
우리의 고급 모듈은 4개의 주요 위성 별자리를 동시에 추적합니다.. GPS/QZSS를 처리합니다. (L1C/A+L5), BDS (B1I/B1C+B2a), 갈릴레오 (E1+E5a), 그리고 글로나스 (L1) 동시에. 가로질러 128 추적 채널, 이중 주파수 신호로 전리층 지연 제거. 따라서, 위성 가시성과 추적 정확도가 모든 곳에서 극적으로 향상됩니다.. 자세한 내용을 확인하세요 기술 가이드 이중 주파수 신호 최적화.
통합 안테나 및 DR INS 융합 알고리즘
플랫폼은 Dead Reckoning을 통합합니다. (DR) 관성 항법 센서를 직접. 이 DR INS 융합 알고리즘은 신호가 희미해질 때 정확한 좌표를 계산합니다.. 그러므로, 모듈은 터널 및 주차 구조물 내부에서 지속적인 위치를 유지합니다.. 빠른 핫 스타트는 평균 1초 만에 완료됩니다. 1 두번째.
초저전력 소비 및 확장된 열 범위
최적화된 하드웨어 아키텍처로 작동 전력 소비를 단 108mW로 줄입니다.. 대기 모드에서는 기본 배터리 용량을 보존하기 위해 20μW 미만을 소비합니다.. 뿐만 아니라, 산업용 등급 설계로 -40°C ~ 85°C에서 안정적인 작동 보장. 이 모듈은 최대 고속 측정을 제공합니다. 10 Hz 업데이트.
제품 사양 & 맞춤화 비교
아래 표에는 WT-4343-DD 엔진의 성능 지표가 나와 있습니다..
| 매개변수 / 특징 | OTW WT-4343-DD GPS 모듈 | 표준 단일 주파수 수신기 |
| 지원되는 주파수 | 이중 주파수 (L1+L5 / B1I+B1C+B2a / E1+E5a) | 단일 밴드 (L1 전용) |
| 포지셔닝 엔진 | 이중 주파수 + DR INS 융합 알고리즘 | 기본 GNSS 자율 엔진 |
| 더운 / 콜드 스타트 시간 | 더운: 1초 평균 / 추운: 28초 평균 | 더운: >5에스 / 추운: >45에스 |
| 추적 감도 | 추적: -167DBM / 포착: -160DBM | 추적: -158DBM / 포착: -145DBM |
| 작동 전력 | 달리기: 108mW@3.6V / 대기: <20μW | 달리기: >250밀리와트 / 대기: >100μW |
| 맞춤 서비스 | 미성년자, 그림, 견본, 완전한 맞춤화 | 고정 표준 보드 설계만 해당 |
| 규정 준수 표준 | 무연 규정 준수 (RoHS 인증) | 기본표준 준수 |
산업 배치를 위한 다양한 애플리케이션 시나리오
이 견고한 추측 항법 모듈은 다양한 현대 상용 애플리케이션을 지원합니다..
-
자동차 내비게이션 & 함대 텔레매틱스: 차량은 터널과 도시 협곡 내부에서 중단 없는 경로 추적을 유지합니다..
-
자산 추적 & 긴급 차량: 배차 담당자는 초고속 1초 핫 스타트를 통해 비상 차량을 정확하게 추적합니다..
-
중장비 & 자율주행 AGV: 산업용 로봇은 무거운 구조적 돌출부와 실내에서 지속적으로 작동합니다..
-
드론 비행 & 고속 차량: 빠른 포지셔닝 엔진은 최대 속도를 지원합니다. 515 m/s.
지금 고정밀 추측 항법 기술로 내비게이션 하드웨어를 업그레이드하세요.! 우리의 포괄적인 검색 제품 카테고리 지금 맞춤형 통합 모듈을 선택하는 라인.